English
 русский
 Español
 عربى
Китай, провинция Чжэцзян, город Шаосин, город Шэнчжоу, поселок Ганьлинь, улия Дусю Сань, дом 8
Категория новостей
Категория продукта
Как работает контроллер двигателя BLDC? ШИМ, коммутация и советы по выбору
Контент
- 1 Что на самом деле делает контроллер двигателя BLDC
- 2 Основные компоненты контроллера двигателя BLDC
- 3 Как определяется положение ротора
- 4 Коммутация: шестиступенчатая и ФОК
- 5 ШИМ-управление током и крутящий момент
- 6 Соответствие контроллера вентиляторному двигателю BLDC
- 7 Практические соображения по вентиляторам и охлаждающему оборудованию
- 8 Заключение
Когда раскручивается двигатель воздушного охлаждения BLDC с внешним ротором постоянного тока, питаемый 220 В постоянного тока, вы не услышите щелчка коммутатора и не увидите пыли от щетки. Ротор вращается плавно, а его скорость регулируется компактной электронной схемой, которая находится где-то внутри оборудования. Эта схема представляет собой контроллер двигателя BLDC. Его работа звучит просто: превратить мощность постоянного тока в последовательно переключаемые трехфазные токи и точно знать, когда их переключать. В результате получается самосинхронный двигатель, который следует за полем статора без механических контактов. От качества этого контроллера зависит, будет ли двигатель работать тихо, эффективно и годами без перегрева.
Что на самом деле делает контроллер двигателя BLDC
Контроллер двигателя BLDC выполняет три основные функции: запускает двигатель, регулирует скорость и контролирует крутящий момент. Он принимает команды пользователя, такие как заданная скорость или крутящий момент, определяет положение ротора и в нужный момент подает питание на правильную последовательность обмоток. Поскольку направление и величина токов в трех обмотках статора определяют, как движется ротор с постоянными магнитами, контроллер должен знать, на какую обмотку подавать питание и когда ее менять.
В трехфазном двигателе BLDC статор имеет три фазные обмотки, расположенные на расстоянии 120 градусов друг от друга. Ротор оснащен постоянными магнитами. Контроллер создает вращающееся магнитное поле, преследующее полюса ротора. По мере движения ротора контроллер ускоряет последовательность коммутации, поэтому поле продолжает тянуть ротор вперед. В коллекторном двигателе постоянного тока это переключение осуществляют механический коллектор и щетки. В двигателе BLDC контроллер делает это электронным способом, поэтому его часто называют электронной коммутацией.
Основные компоненты контроллера двигателя BLDC
Каждый контроллер BLDC, от простого драйвера вентилятора до сервоусилителя, состоит из нескольких основных блоков. Каждый блок должен сработать вместе в течение микросекунд:
- Микроконтроллер или DSP: выполняет алгоритм коммутации, вычисляет рабочие циклы ШИМ и управляет неисправными состояниями.
- Драйвер затвора: преобразует низковольтные логические сигналы от микроконтроллера в высоковольтные напряжения затвора, которые включают и выключают переключатели питания.
- Силовой каскад (MOSFET или IGBT): образует трехфазный инверторный мост, который переключает основной ток двигателя.
- Датчик положения: датчики Холла, энкодер или схема обнаружения BEMF, которая сообщает контроллеру, где находится ротор.
- Датчики тока: измеряют фазный ток для контроля крутящего момента и защиты от перегрузки по току.
- Источник питания: подает чистое постоянное напряжение на схемы управления и датчики.
Вся эта сборка образует замкнутый цикл реального времени. Микроконтроллер считывает положение ротора и обратную связь по току много раз в секунду и обновляет следующее состояние переключения. Без обратной связи по положению или току контроллер может работать только в режиме разомкнутого контура, что приводит к снижению эффективности, пропуску коммутации и возможному повреждению.
Как определяется положение ротора
Обнаружение положения ротора является основой управления BLDC. Контроллер должен знать, где находится магнитный ротор, прежде чем он сможет переключить следующую фазу. Есть два основных метода.
Первый использует датчики Холла. Три датчика Холла расположены на статоре на расстоянии 120 электрических градусов друг от друга. Когда полюса ротора проходят мимо них, датчики создают цифровые диаграммы высокого/низкого уровня, которые сообщают микроконтроллеру, в каком из шести секторов в данный момент находится ротор. Этот метод прост, надежен и широко используется в недорогом промышленном оборудовании. Недостатком является дополнительная проводка датчика и чувствительность к температуре и магнитным помехам.
Второй метод – безсенсорное управление. Он обнаруживает переходы через нуль обратной электродвижущей силы (BEMF) в обесточенной фазной обмотке. При вращении ротора каждая обмотка генерирует наведенную ЭДС. Точка, в которой эта ЭДС меняет полярность, указывает на известное выравнивание ротора. Ощущая эти переходы через нуль, контроллер может рассчитать следующую точку коммутации. Бездатчиковое управление экономит затраты на проводку и компоненты, но на очень низких скоростях BEMF слишком слаб для измерения, поэтому двигателю требуется процедура запуска, чтобы раскрутить его перед переключением в режим работы с обратной связью.
Для вентиляторов и охлаждающего оборудования, включая двигатели воздушного охлаждения BLDC с внешним ротором, рабочая скорость обычно достаточно высока для бессенсорного управления. Однако приложения, требующие точного позиционирования на низкой скорости, предпочитают датчики Холла.
Коммутация: шестиступенчатая и ФОК
Как только положение ротора станет известно, контроллер решит, какую схему переключения применить. Самый простой метод — шестиступенчатая коммутация, также называемая трапециевидной или блочной коммутацией. Он делит каждый электрический цикл на шесть секторов. В каждом секторе две обмотки находятся под напряжением, а третья остается плавающей. Ток течет через одну обмотку в центр и выходит из другой, создавая магнитный вектор, который движется ступенчато. Этот подход легко реализовать в микроконтроллере и использует простую логику датчика Холла.
Ограничением является то, что форма волны тока имеет прямоугольную форму, что приводит к пульсациям крутящего момента. На более низких скоростях пульсация может перейти в слышимый шум и механическую вибрацию.
Полеориентированное управление, или FOC, является более продвинутым. Он преобразует трехфазные токи во вращающуюся систему координат d-q, где ось d совпадает с потоком магнита ротора, а ось q контролирует крутящий момент. Регулируя ток в этой системе отсчета, двигатель ведет себя как машина постоянного тока с отдельным возбуждением. FOC создает почти синусоидальные фазные токи, что обеспечивает плавный крутящий момент во всем диапазоне скоростей. За это приходится платить более высокими вычислительными затратами, более быстрым микроконтроллером и более сложным измерением тока.
| Характеристика | Шесть шагов | FOC |
|---|---|---|
| Текущая форма | Прямоугольный | Синусоидальный |
| Пульсации крутящего момента | Настоящее время | Низкий |
| Низкий-speed performance | Умеренный | Отлично |
| Вычислительная нагрузка | Низкий | Высокий |
| Стоимость внедрения | Низкийer | Высокийer |
| Типичное использование | Вентиляторы, насосы и воздуходувки | Сервоприводы, роботы, прецизионные инструменты |
Для больших двигателей с воздушным охлаждением BLDC с внешним ротором часто бывает достаточно шестиступенчатой схемы. Но когда целью конструкции является низкий уровень шума и широкий диапазон скоростей, контроллер FOC становится лучшим выбором, особенно при более высоких уровнях мощности.
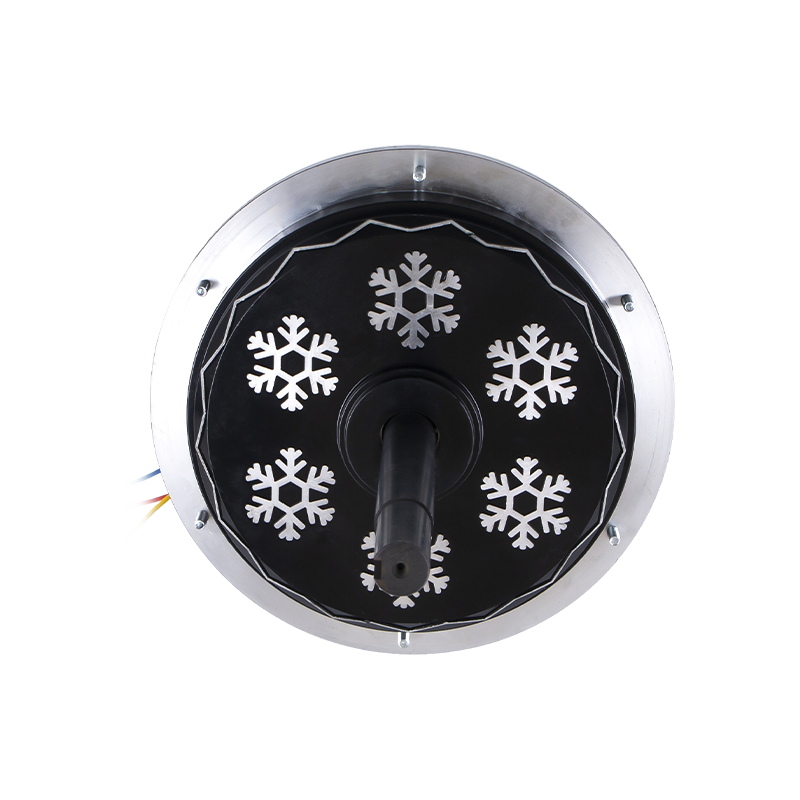 DC198 220 В 1500 Вт двигатель BLDC с внешним ротором для воздухоохладителей Этот мощный бесщеточный двигатель создан для мощных испарительных охладителей и оснащен обмотками из чистой меди, степенью защиты IP54 и изоляцией класса F для надежной работы в суровых промышленных условиях. Посмотреть продукт →
ШИМ-управление током и крутящий момент
После того, как последовательность коммутации выбрана, контроллер должен регулировать напряжение и ток. Большинство контроллеров используют широтно-импульсную модуляцию (ШИМ). В ШИМ переключатели питания включаются и выключаются с фиксированной частотой, часто между 10 и 30 кГц. Изменяя коэффициент включения или рабочий цикл, контроллер устанавливает среднее напряжение, подаваемое на обмотки. Коэффициент заполнения 50 % означает, что переключатель находится во включенном состоянии половину времени в каждом периоде ШИМ, обеспечивая примерно половину напряжения на шине.
Для управления крутящим моментом ток является более важной переменной. В двигателе BLDC развиваемый крутящий момент пропорционален фазному току, по крайней мере, ниже магнитного насыщения. Контроллер измеряет ток с помощью шунтирующего резистора или трансформатора тока, сравнивает его с опорным значением и регулирует рабочий цикл ШИМ, чтобы фактический ток соответствовал опорному значению. Это петля обратной связи по току, и именно она придает двигателю жесткость и отзывчивость.
Надежные функции защиты должны быть частью любого серьезного контроллера. Защита от перегрузки по току, отключение при перегреве, блокировка при пониженном напряжении и обнаружение останова — все это предотвращает ранний выход из строя. Для покупателей, сравнивающих контроллеры, наличие этих защит имеет такое же значение, как и номинальная мощность.
Соответствие контроллера вентиляторному двигателю BLDC
Подбор контроллера к двигателю — это не только вопрос класса напряжения. Напряжение шины, пиковый фазный ток, постоянная противо-ЭДС, фазировка датчика Холла, диапазон скоростей и профиль момента нагрузки — все это должно быть совместимым.
Рассмотрим один из наших двигателей с воздушным охлаждением BLDC с внешним ротором: серия DC149 работает от входного напряжения 220 В постоянного тока и обеспечивает уровни мощности от 600 до 850 Вт. Этот тип двигателя обычно устанавливается в оборудовании испарительного охлаждения. Нагрузка представляет собой вентилятор, который имеет квадратную кривую крутящего момента. Пусковой ток может в два-три раза превышать номинальный ток, поэтому контроллер должен быть способен обеспечить кратковременную перегрузку без отключения. В то же время мерцание входного напряжения из сети может повлиять на шину постоянного тока, поэтому надежный контроллер требует широкого допуска входного напряжения и хорошего регулирования.
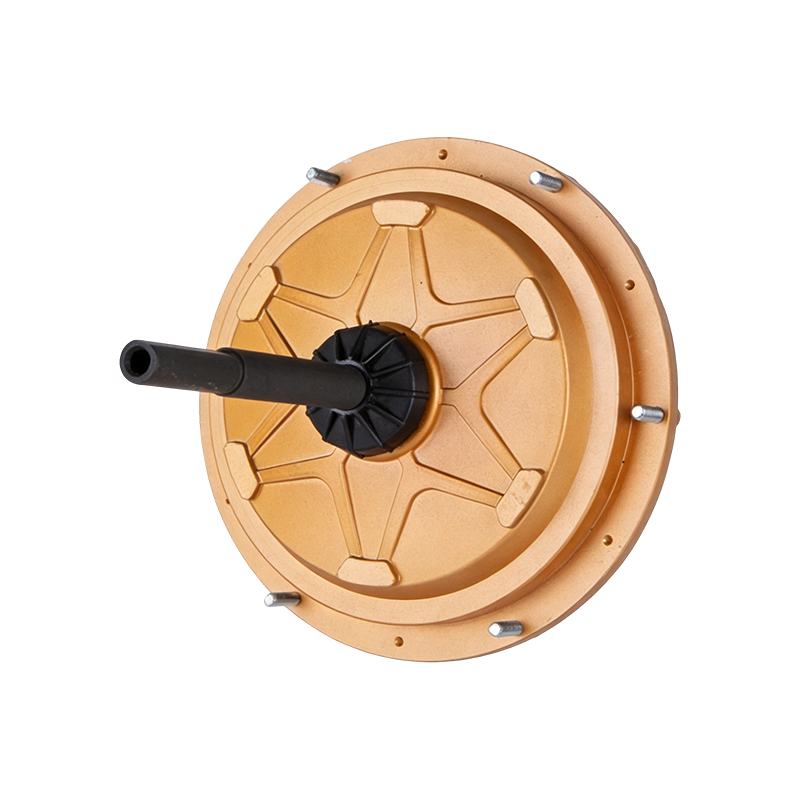 DC149 220 В 600 Вт двигатель BLDC с внешним ротором для воздухоохладителей Этот бесщеточный двигатель мощностью 600 Вт обеспечивает прямой привод 220 В, высокий крутящий момент и длительный срок службы без технического обслуживания, что делает его пригодным для непрерывного охлаждения в тяжелых условиях в мастерских и на складах. Посмотреть продукт →
Еще один практический момент – тепловой расчет. Контроллер, работающий в горячем корпусе, снижает свою выходную мощность. Если двигатель воздушного охлаждения установлен в тесном, запыленном помещении, плата контроллера должна иметь конформное покрытие, а его силовая часть должна иметь достаточную медную площадь или принудительный воздушный поток. Этот выбор влияет на общую стоимость и надежность системы. Для производителей вентиляционного оборудования сравнение кривых защиты контроллера и снижения номинальных характеристик является важной частью оценки поставщика. У нас есть более подробная информация о применение промышленных вентиляторов это может помочь вам сформулировать эти требования.
Практические соображения по вентиляторам и охлаждающему оборудованию
Вентиляторное и охлаждающее оборудование предъявляет особые требования к управлению двигателем BLDC. В отличие от нагрузки с постоянным крутящим моментом, крутящая нагрузка вентилятора квадратична: крутящий момент увеличивается пропорционально квадрату скорости, а мощность увеличивается пропорционально кубу. Это означает, что контроллер должен управлять очень небольшой нагрузкой на низкой скорости и резко возрастающей нагрузкой на высокой скорости. Контроллер, настроенный на серводвигатель, может плохо справиться с этой характеристикой.
Более того, во многих вентиляторах используются двигатели с внешним ротором, где ротор представляет собой внешнюю оболочку, а статор находится внутри. Двигатель часто встроен непосредственно в крыльчатку вентилятора, что оставляет ограниченное пространство для контроллера. В некоторых продуктах контроллер встроен в клеммную коробку двигателя или даже установлен на отдельной плате внутри корпуса вентилятора. Эта интеграция влияет на рассеивание тепла и защиту контроллера от влаги и пыли.
Для ЕС-вентиляторов контроллер является неотъемлемой частью узла двигателя. Вентилятор принимает напряжение сети переменного тока, преобразует его в постоянный ток, а затем использует контроллер BLDC для управления двигателем. Пользователи просто подключают вентилятор к сети переменного тока и получают экономию энергии, как у привода постоянного тока, без необходимости использования внешнего частотно-регулируемого привода. Наша серия ECF35010 является хорошим примером компактной ЕС-конструкции, использующей входное напряжение 220 В и выходную мощность 350 Вт.
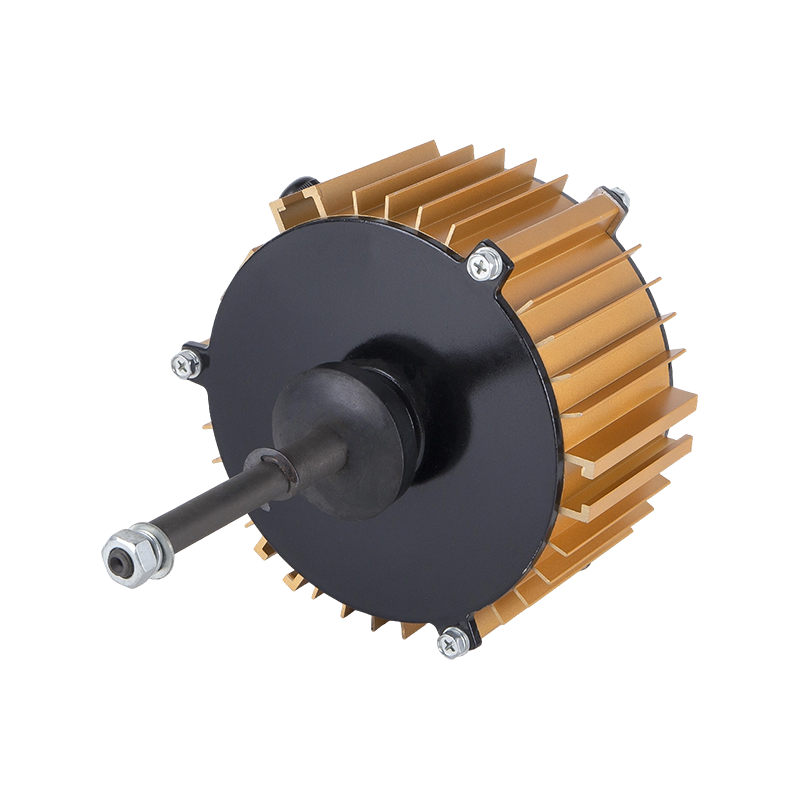 ECF-350-10 220 В 350 Вт Вентиляторный двигатель с электронной коммутацией Этот EC-двигатель вентилятора оснащен контроллером BLDC и выпрямителем, обеспечивая эффективность до 95 % и низкий уровень шума, что идеально подходит для испарительных воздухоохладителей, где экономия энергии и бесшумная работа являются приоритетами. Посмотреть продукт →
При выборе двигателя BLDC с внешним ротором для систем воздушного охлаждения номинальный ток контроллера, сопротивление и индуктивность двигателя должны быть согласованы. Контроллер недостаточного размера будет перегреваться; слишком большой размер может привести к ненужным затратам и пустой трате места. Полезной ссылкой является наша статья о внешний двигатель воздушного охлаждения BLDC соображения дизайна.
Заключение
Контроллеры двигателей BLDC — это интеллектуальная составляющая каждого бесщеточного двигателя. Они используют обратную связь по положению, логику коммутации и ШИМ, чтобы превратить электричество постоянного тока в постоянно вращающийся крутящий момент. Выбор между шестиступенчатой схемой и FOC влияет на плавность хода, стоимость и сложность, а соответствие номиналов напряжения и тока определяет, будет ли двигатель работать безопасно при полной нагрузке. Для инженеров и покупателей, работающих с воздушными охладителями, ЕС-вентиляторами и другими промышленными вентиляторами, понимание того, как работает контроллер BLDC, является первым шагом на пути к выбору надежной комбинации двигателя и контроллера.
Связанный Продукция
-
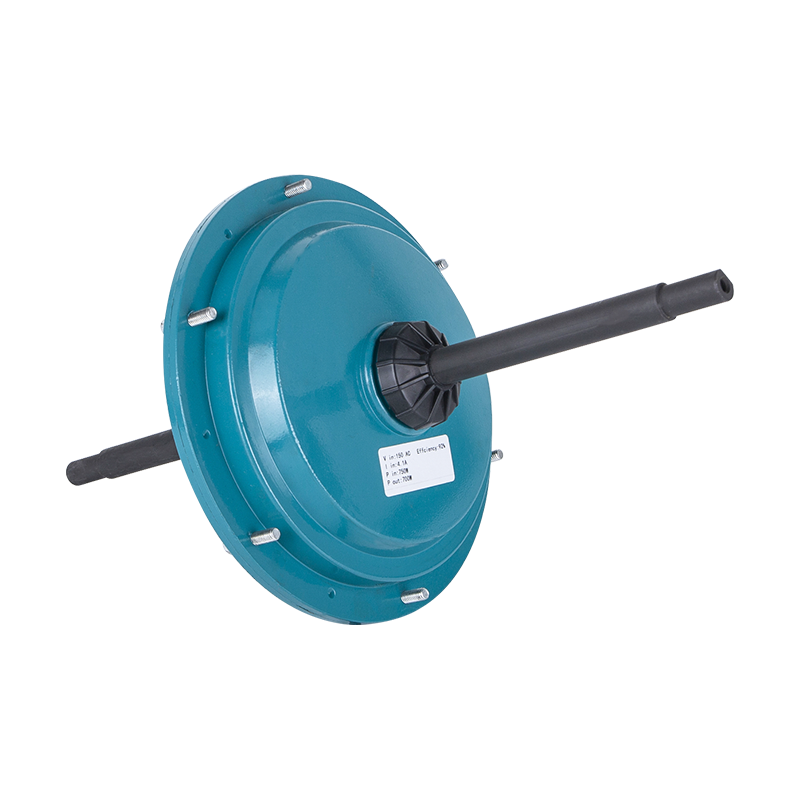 DC149 220 В/700 Вт внешний двигатель воздушного охладителя BLDC
-
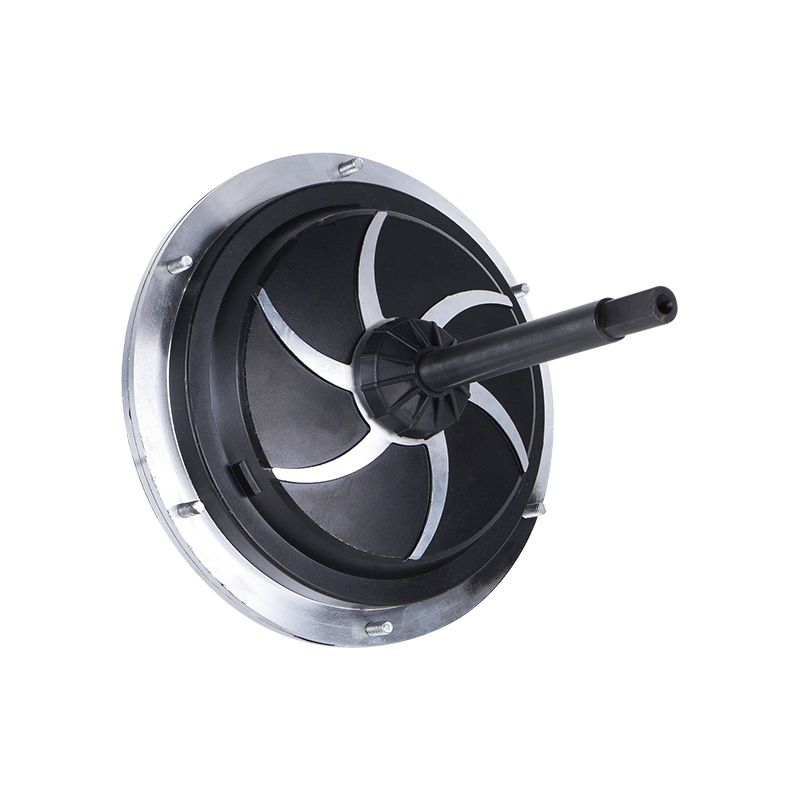 DC149 220 В 850 Вт Внешний двигатель воздушного охладителя BLDC
-
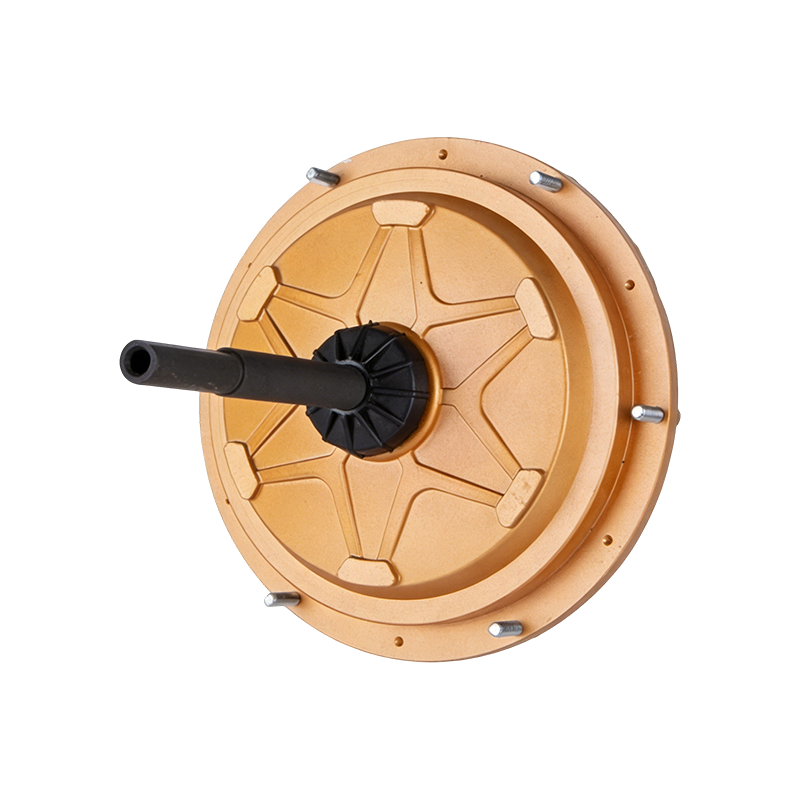 DC149 220 В 600 Вт Внешний двигатель воздушного охладителя BLDC
-
 YS90L-4 380 В 1500 Вт 3-фазный испарительный двигатель воздушного охладителя
-
 YS100L-4 380 В 2200 Вт 3-фазный испарительный двигатель воздушного охладителя
-
 YS90L-4 380 В 1500 Вт 3-фазный испарительный двигатель воздушного охладителя
-
 YY71-2 230 В 650 Вт Портативный двигатель бетономешалки
-
 YY71-2 110 В 800 Вт Портативный двигатель бетономешалки
 Готов к настройке
Ваши автомобильные изделия?
Мы являемся профессиональными производителями двигателей, обеспечивающими мощную, стабильную и эффективную мощность основы для всех отраслей промышленности благодаря точному мастерству и инновациям.
Свяжитесь с нами
-
 Мобильный:+86 13575536911
-
 Тел:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Электронная почта:betty@dbjxmotor.com
-
 Адрес компании
Авторские права © от Shengzhou Jiangxin Motor Technology Co., Ltd. Все права защищены.